Lishibang döküm robotu
Döküm makinesinin etrafına kepçe, püskürtme, ekstraksiyon, taşıma ve endüstriyel robotları entegre edin.
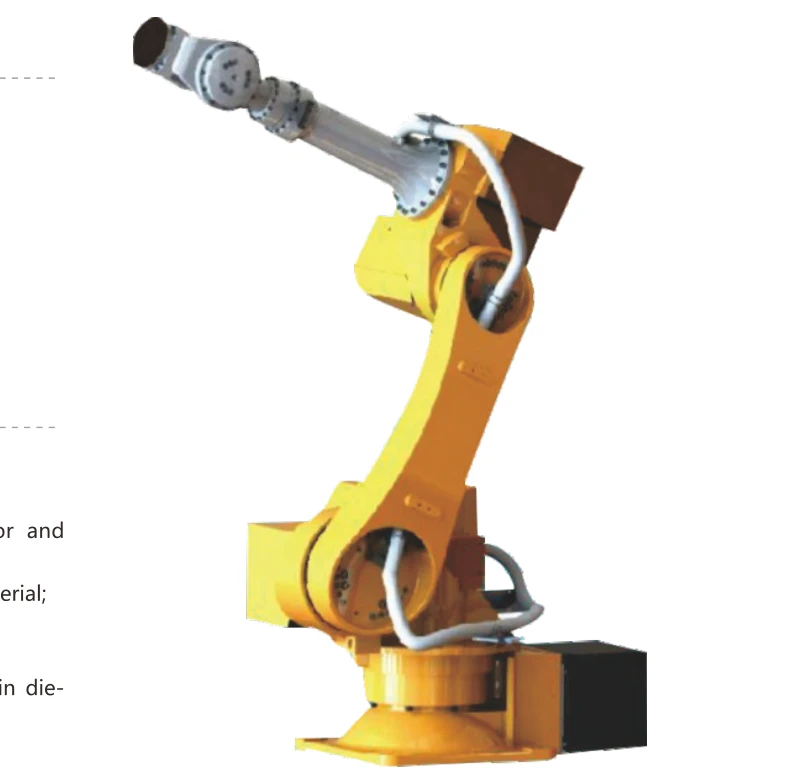
Haize kataloğundan seri illüstrasyon; seçilen model farklılık gösterebilir.
Lishibang döküm robotu
Döküm makinesinin etrafına kepçe, püskürtme, ekstraksiyon, taşıma ve endüstriyel robotları entegre edin.
Teknik özellikler
Teknik özellikler orijinal ürün bilgilerinden alınmıştır. Sipariş vermeden önce seçilen modeli, seçenekleri ve son konfigürasyonu Haize ile onaylayın.
| Model | ER20-1780-F | Wrist payload | 20kg |
|---|---|---|---|
| Controlled axes | 6轴 | Positioning repeatability | ±0.06mm |
| Mounting arrangement | Floor | Maximum reach | 1780mm |
| Robot mass | 245kg | Protection rating | J3Arm及手腕部分IP67,主体部分IP65 |
| 动作范围及Maximum动作速度 | J1轴 | ±180° | 185°/S |
| J2轴 | -95°~+160° | 185°/S | |
| J3轴 | -170°~+80° | 212°/S | |
| J4轴 | ±180° | 480°/S | |
| J5轴 | ±135° | 350°/S | |
| J6轴 | ±360° | 705°/S | |
| Installation conditions | Ambient temperature | 0~55°C | |
| Ambient humidity | 通常在70%RH以下(无露现象)短期在95%RH以下(个月之内) | ||
| Permitted height | 海拔1000m以下 | ||
| Vibration acceleration | 4.9/s²(0.5G)以下 | ||
| Model | ER50-2100-P | Wrist payload | 50kg |
|---|---|---|---|
| Controlled axes | 6轴 | Positioning repeatability | ±0.08mm |
| Mounting arrangement | Floor | Maximum reach | 2100mm |
| Robot mass | 600kg | Protection rating | J3Arm及手腕部分IP67,主体部分IP65 |
| 动作范围及Maximum动作速度 | J1轴 | ±170° | 86°/S |
| J2轴 | -80°~+150° | 82°/S | |
| J3轴 | -170°~+75° | 106°/S | |
| J4轴 | ±360° | 137°/S | |
| J5轴 | ±135° | 121°/S | |
| J6轴 | ±360° | 157°/S | |
| Installation conditions | Ambient temperature | 0~55°C | |
| Ambient humidity | 通常在70%RH以下(无露现象)短期在95%RH以下(个月之内) | ||
| Permitted height | 海拔1000m以下 | ||
| Vibration acceleration | 4.9/s²(0.5G)以下 | ||
Orijinal Çince metin
产品特点 1、增强了在恶劣环境中的防尘、防水性能, 2、J3手臂和手腕部分IP67,主体部分IP65. 3、采用了电机保护罩,防水接头与外部电缆的保护套 4、外露螺栓和垫圈采用防锈材质。 5、铸造增强版机器人可选用环氢漆器。 6、具有直线软浮动专用软件包含。 7、高防护集成式电柜,IP54应用于压铸件取件、喷涂、镶嵌、打磨、去毛刺等。 加强本体防护等级,分别通过一体化设计与增加防护罩实现IP67、IP65。与直线软浮动 功能相结合,适用于压铸等特殊环境。 镶嵌夹手 仿形喷头 小臂改用耐高温油漆,可用于温度高达200度高温环境(注:持续耐高温时间20秒) 一体化设计,实现手腕部防护等级IP67 通过加盖防护罩,实现本体防护等级IP65 J1关节可以360度旋转,能够完成各个方向的作业 机器人工件抓取、机床上下料时,毛坯工件的抓取位置与定位位置存在差异。机器人可以顺应外力方向运动,与工件完全贴合避免碰撞和摩擦。用纯软件控制替代传统的机械机构,降低系统成本。 通过调节各方向(X,Y,Z)的刚性,实现直角坐标系下(世界坐标系、工具坐标系、用户坐标系)的直线软浮动。 技术参数: 型号 ER20-1780-F 可搬运重量(手腕部) 20kg 控制轴数 6轴 重复定位精度 ±0.06mm 安装形式 地面 最大臂展 1780mm 机器人质量 245kg 防护等级 J3手臂及手腕部分IP67,主体部分IP65 动作范围及最大动作速度 J1轴 ±180° 185°/S J2轴 -95°~+160° 185°/S J3轴 -170°~+80° 212°/S J4轴 ±180° 480°/S J5轴 ±135° 350°/S J6轴 ±360° 705°/S 安装条件 环境温度 0~55°C 环境湿度 通常在70%RH以下(无露现象)短期在95%RH以下(个月之内) 允许高度 海拔1000m以下 震动加速度 4.9/ s² (0.5G)以下 型号 ER50-2100-P 可搬运重量(手腕部) 50kg 控制轴数 6轴 重复定位精度 ±0.08mm 安装形式 地面 最大臂展 2100mm 机器人质量 600kg 防护等级 J3手臂及手腕部分IP67,主体部分IP65 动作范围及最大动作速度 J1轴 ±170° 86°/S J2轴 -80°~+150° 82°/S J3轴 -170°~+75° 106°/S J4轴 ±360° 137°/S J5轴 ±135° 121°/S J6轴 ±360° 157°/S 安装条件 环境温度 0~55°C 环境湿度 通常在70%RH以下(无露现象)短期在95%RH以下(个月之内) 允许高度 海拔1000m以下 震动加速度 4.9/ s² (0.5G)以下
Ekipmanınızı seçme
Alaşım kalitesini, parça ağırlığını, öngörülen alanı, kalıp boyutlarını ve hedef çıktıyı gönderin. Haize ekibi projeniz için makineyi ve çevre birimi yapılandırmasını inceleyebilir.